登录
官方网站-首页
关于
产品系列
CoCreator®
3D视觉传感器
标准化抓取系统
睿取系统
供包系统
软件套件
可选组件
解决方案
3D视觉引导料框抓取
3D视觉引导安装、组装、分拣
涂装缺陷视觉定位&磨抛工艺智能化调整
单件分离系统
机器人上下料解决方案
成功案例
工业场景
物流场景
新闻中心
下载中心
联系我们
加入我们
SCAPE新闻动态
16
2026.07
人形机器人争端引发汽车工厂首次停工
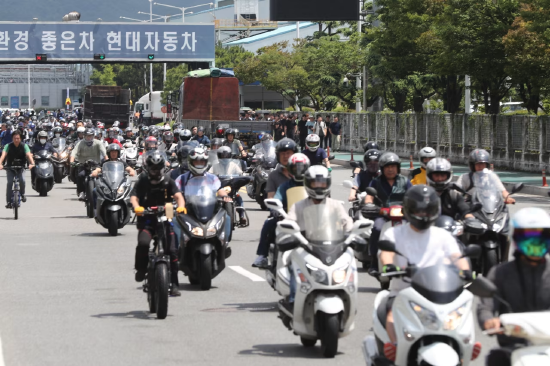
韩国现代汽车工人发起局部罢工,担忧自身就业前景韩国蔚山,现代工人在局部罢工期间提前两小时下班。 今年 1 月,现代汽车(股票代码 005380,涨幅 2.24%)发布全新人形工业机器人 “阿特拉斯”。展会舞台上,这台 1.9 米高的机器人自如迈步,关节可 360 度旋转,数万名韩国汽车产业工人目睹后大为震动。 工会当即给出强硬表态:未经工人同意,阿特拉斯绝不允许落地生产线。 本周,韩国现
16
2026.07
盈利预增超21倍,国产机器人龙头埃斯顿大爆发?
文/杨剑勇自工业机器人市场回暖,叠加替代浪潮下,给本土机器人龙头企业带来更多市场机会,业绩也迎来拐点。其中,埃斯顿在2025年成功实现由亏转盈后,今年盈利能力持续飙升。图片来自埃斯顿公众号根据最新业绩预告显示,2026年上半年,埃斯顿预计盈利1.5亿-1.8亿元之间,同比大幅增长2144%-2593%。在巩固业务规模的同时,注重运营效率的提升,以此实施精益制造等降本增效措施,使得综合毛利率较上年同
16
2026.07
AI机器人解锁农耕新模式
本报记者 张 枨 激光除草机器人在磴口县除草作业。 张枨、荆志鹏摄影报道 夏日的内蒙古自治区巴彦淖尔市磴口县,黄河几字弯旁,沿岸沃野千里、绿意盎然。平整开阔的田间地头,6台造型别致的无人驾驶激光除草机器人正有序穿梭在笔直田垄之间。 只见田间耀眼的光点一闪,升起一缕青烟,垄间的杂草瞬间碳化枯萎、伏地消亡,而旁边茁壮的有机青贮玉米苗分毫未损。 这些驰骋田间的智能设备,是由内蒙古八爪智能科技有限公司自主
16
2026.07
大晓机器人:未来一年落地1000家零售门店
具身大脑企业正加速转向B端市场规模化落地。“去年,大家(部分具身大脑企业)对进入具体场景还比较犹豫,但今年,完成可复制、规模化落地验证变得非常重要。一旦抓住这样的场景,就可以采集大量数据,同时带动硬件本体上量。”7月15日,商汤联合创始人、执行董事、大晓机器人董事长王晓刚在接受澎湃科技(www.thepaper.cn)采访时称。大晓机器人董事长王晓刚王晓刚透露,大晓机器人正选择从零售、仓储和酒店等
16
2026.07
机器人学校配备智能“助教” 机器人加速赋能千行百业
来源:央视新闻客户端作为人工智能重点发展方向,人形机器人与具身智能产业在北京加速布局。在人工智能从“感知智能”向“具身智能”迈进的关键窗口期,高质量数据成为驱动人形机器人产业发展的关键资源。北京人形机器人创新中心数据训练基地是国内场景覆盖最齐全、机器人构型最丰富的数据采集平台之一。配备智能“助教”机器人学习真本领位于北京亦庄的人形机器人创新中心数据训练基地,也被称为机器人学校,人形机器人正在教室里
16
2026.07
隔空“手把手”为机器人“启蒙”
本文转自:解放日报在觅蜂科技数据采集组长朱绵锐眼中,教机器人就像把孩子一点点带大隔空“手把手”为机器人“启蒙”俱鹤飞/叶宇/戚颖璞/刘佳音机器人模仿朱绵锐搅拌麦片。 央视新闻截图本报记者 俱鹤飞 叶宇 戚颖璞实习生 刘佳音长条桌前,一人一机并排而立。觅蜂科技数据采集组长朱绵锐正耐心地将桌上的瓶瓶罐罐稳稳放进盒子里,一旁的机器人则亦步亦趋地模仿着。整个房间里,挤挤挨挨站满了不停忙碌的人与机器。这里是
16
2026.07
机器人视觉传感器的精度革命:从像素堆砌到场景自适应的范式转移
像素战争的终结:动态环境感知才是终极战场很多人以为机器人视觉传感器的性能提升仅依赖像素密度堆砌,其实不然——在工业AGV场景中,某头部车企的焊接车间曾因强光反射导致传统200万像素传感器误检率飙升37%,而搭载动态光场补偿技术的120万像素传感器却将误检率压缩至1.2%。这暴露出一个行业真相:像素数量与实际效能的线性关系,在复杂光照条件下早已失效。底层逻辑是:视觉传感器的竞争已从硬件参数层面,转向
16
2026.07
机器人视觉的底层逻辑:从像素到决策的跨越
像素级精度与场景认知的博弈很多人以为机器人视觉的终极目标是实现像素级识别精度,其实不然。在工业质检场景中,0.1毫米的像素误差可能直接导致良品率下降15%,但真正决定系统效能的是场景语义理解能力。以汽车焊缝检测为例,单纯依赖高分辨率相机捕捉的2000万像素图像,若缺乏对焊接工艺参数的关联分析,系统仍会误判气孔缺陷为正常熔池波动。听起来可能反直觉,但在动态场景感知领域,低分辨率传感器反而具备独特优势
05
2026.01
告别硬碰硬!HPM 芯片支持力位混合控制,让机器人关节学会“顺势而为”
【导语】人形机器人抓取玻璃杯时,关节太“硬”易打翻,太“软”难抓稳,理想的执行器需像人臂般刚柔并济。力位混合控制正是为解决这一难题而生,它让关节“可软可硬”,在精确跟踪与环境顺应间找到平衡。HPM MCL v2电机控制库集成该功能,不改变现有架构,仅在上层加外环,就能让关节按任务阶段切换刚度,实现稳定、安全的交互。
04
2026.01
黑芝麻智能与联想研究院机器人实验室达成战略合作
【导语】12月30日,黑芝麻智能与联想研究院机器人实验室达成战略合作,双方将融合芯片计算与系统算法优势,携手打造新一代智能机器人产品,加速机器人技术创新与规模化应用,为机器人商业化落地注入新动能。 黑芝麻智能与联想研究院机器人实验室的战略合作,旨在通过技术深度融合,汇聚双方在芯片计算与系统算法领域的尖端
103
104
105
106
107
108
109
关于
公司简介
发展历程
荣誉资质
产品系列
CoCreator®
3D视觉传感器
标准化抓取系统
软件套件
可选组件
解决方案
3D视觉引导料框抓取
3D视觉引导安装、组装、分拣
涂装缺陷视觉定位&磨抛工艺智能化调整
单件分离系统
机器人上下料解决方案
成功案例
工业场景
物流场景
新闻中心
下载中心
联系我们
Copyright © 2025 深圳
机器人技术有限公司【
平台官方网站
】 版权所有
苏ICP备18032181号
网站地图
RSS
登录
登录