登录
官方网站-首页
关于
产品系列
CoCreator®
3D视觉传感器
标准化抓取系统
睿取系统
供包系统
软件套件
可选组件
解决方案
3D视觉引导料框抓取
3D视觉引导安装、组装、分拣
涂装缺陷视觉定位&磨抛工艺智能化调整
单件分离系统
机器人上下料解决方案
成功案例
工业场景
物流场景
新闻中心
下载中心
联系我们
加入我们
SCAPE新闻动态
18
2026.09
数据边界:当视觉系统触达「没有更多数据了」的临界点
数据枯竭的底层逻辑:并非资源耗尽,而是认知框架失效很多人以为视觉系统的性能瓶颈源于数据量不足,其实不然。当系统返回{"error":"没有更多数据了"}时,真正的危机并非数据池见底,而是现有数据采集框架已无法覆盖目标场景的完整状态空间——这本质上是认知模型与物理世界之间的拓扑不匹配。案例:2023年德国纽博格林24小时耐力赛的视觉导航系统崩溃事件在全长25.378公里的纽北赛道,某厂商为参赛车辆部
18
2026.09
【直播有礼】人形机器人与多传感器视觉系统的下一代连接方案,请君查收!
随着人形机器人、工业自动化及智能基础设施对多摄像头、高带宽、低延迟与高可靠性连接的需求不断提升,传统视频与传感器互连方式正面临严峻挑战。在本次研讨会中,我们将系统性介绍 Gigabit Multimedia Serial Link (GMSL) 技术,深入解析其如何通过单根同轴或双绞线,实现视频、控制数据、参考时钟及供电的高度集成传输。内容将涵盖 GMSL 的技术演进 (GMSL1/2/3)、关键
18
2026.09
数据瓶颈下的视觉系统:从「没有更多数据了」到突破性重构
数据荒的表象与本质:一场被误读的资源危机很多人以为,当视觉系统输出「没有更多数据了」的错误提示时,问题仅出在数据采集环节——传感器精度不足、样本覆盖不全或存储空间耗尽。其实不然,这一错误本质是系统对数据可用性的误判,是算法架构与物理世界交互时暴露的底层逻辑缺陷。在工业检测场景中,这种误判尤为致命。以某汽车零部件厂商的案例为例:其视觉系统需识别0.01mm级的表面缺陷,但因训练数据中仅包含实验室环境
18
2026.09
数据边界:当视觉系统遭遇“无更多数据”的临界状态
数据断层下的视觉系统行为分析很多人以为,机器人视觉系统的性能瓶颈仅存在于传感器精度或算法复杂度,其实不然。当系统反馈“{"error":"没有更多数据了"}”时,暴露的往往是数据流架构的深层缺陷——这种错误不是偶然的报错,而是视觉系统在数据边界条件下的必然行为。底层逻辑是:视觉系统的数据吞吐量存在物理上限。以工业分拣场景为例,某头部物流企业的智能分拣线曾出现
18
2026.09
数据边界:当视觉系统触达「没有更多数据了」的临界点
数据池的物理极限与算法容错悖论很多人以为,视觉系统的性能提升仅依赖数据量的指数级增长,其实不然。在工业检测场景中,当缺陷样本的边际收益低于数据清洗成本时,系统会陷入「数据过载但有效信息熵降低」的悖论——这正是某新能源电池厂商去年Q3遭遇的产线停摆事件底层逻辑。该企业部署的AOI设备在采集了1200万张极片图像后,误检率不降反升,根源在于阴极材料褶皱的几何特征与微短路缺陷的频谱分布存在强相关性,而算
17
2026.09
数据瓶颈背后的视觉系统效能重构
数据边界与算法效能的悖论很多人以为视觉系统的性能提升仅依赖数据量的线性增长,其实不然。当数据采集量突破某个阈值后,系统效能会因冗余信息过载出现边际递减效应——这并非简单的硬件算力问题,而是数据分布密度与算法特征提取能力的动态失衡。在工业检测场景中,某头部车企的视觉质检系统曾因过度依赖海量样本训练,导致模型对缺陷特征的敏感度下降17%,误检率反而上升3.2个百分点。地理约束下的赛制逻辑验证2023年
17
2026.09
【视觉沈阳】修好人生的必修课
▲英姿飒爽 朝阳、清风、迷彩服、口号声……在东北大学知行广场、体育场、足球场、篮球场……构成一曲曲青春勃发、激情澎湃的交响曲。2026级新生,以军训为起点,开启他们期待已久又充满挑战的大学生活。▲整齐划一 整理内务、站军姿、踢正步、走队列、练拼刺、模拟射击、唱军歌、学理论……大家每天迎着朝阳出发、伴着星光归来,日复一日,皮肤晒黑了、嗓子喊哑了,但动作更加规范、有力了,精神更加昂扬、坚定了。▲士
17
2026.09
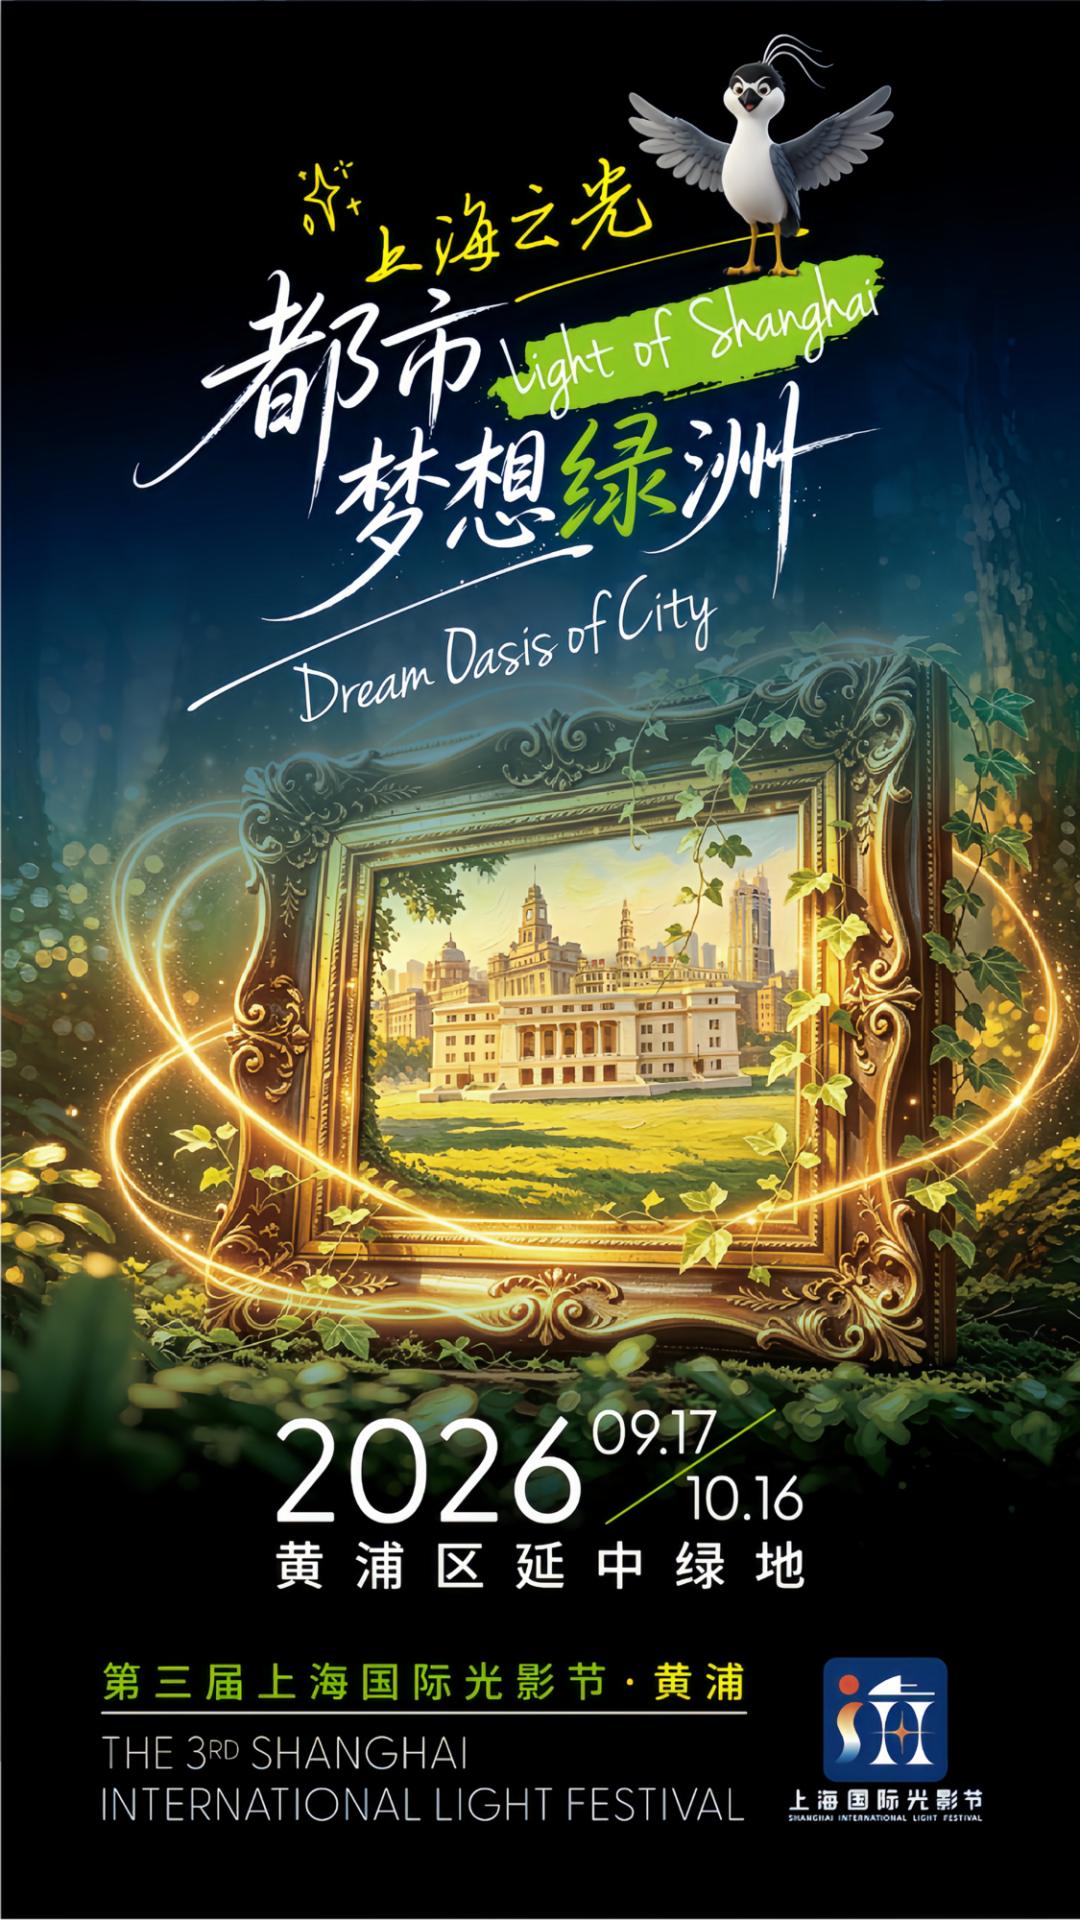
魔都嗨玩日历·9月17日|1个主会场+16个分会场+158场主题活动,一年一度的视觉盛宴来了!
第三届上海国际光影节时间:9月17日-10月16日本届光影节活动主题为“光韵上海,影动世界”,意在践行光影节“让生活更美好,让城市更缤纷”的初心。本届光影节设有1个主会场、16个分会场,将举办158场主题活动,为国内外游客和广大市民奉上一场立体多元、精彩纷呈的视觉盛宴。本届光影节主会场设置在黄浦区,将推出外滩源与延中绿地两大场域主场活动。9月17日至10月16日,将于延中绿地举办开幕式、投影秀、产
17
2026.09
数据瓶颈背后的深度解析:从“没有更多数据了”到算法突围
数据瓶颈:机器人视觉的“隐形天花板”很多人以为,机器人视觉的性能提升仅依赖数据量的指数级增长,其实不然。当数据采集触及物理极限——“没有更多数据了”——这一状态时,系统的泛化能力会遭遇断崖式下跌。这种困境的底层逻辑,是训练集与测试集的分布偏差超过模型容错阈值,导致决策边界模糊化。听起来可能反直觉,但在工业质检场景中,缺陷样本的稀缺性会直接引发分类器过拟合,即便增加正常样本量也无法逆转模型退化。案例
17
2026.09
数据边界:机器人视觉的「无更多数据」困境与突破逻辑
数据边界:机器人视觉的「无更多数据」困境与突破逻辑很多人以为,机器人视觉系统的性能提升仅依赖数据量的持续堆砌——只要标注样本足够多,模型泛化能力必然线性增长。其实不然。当数据量突破特定阈值后,系统会陷入「数据饱和陷阱」:新增样本的边际效用急剧衰减,甚至因数据分布偏移导致模型过拟合。这一现象的底层逻辑,源于视觉任务的「特征空间稀疏性」——真实场景中,有效特征组合的数量远低于理论上限,盲目增加数据只会
14
15
16
17
18
19
20
关于
公司简介
发展历程
荣誉资质
产品系列
CoCreator®
3D视觉传感器
标准化抓取系统
软件套件
可选组件
解决方案
3D视觉引导料框抓取
3D视觉引导安装、组装、分拣
涂装缺陷视觉定位&磨抛工艺智能化调整
单件分离系统
机器人上下料解决方案
成功案例
工业场景
物流场景
新闻中心
下载中心
联系我们
Copyright © 2025 深圳
机器人技术有限公司【
平台官方网站
】 版权所有
苏ICP备18032181号
网站地图
RSS
登录
登录