登录
官方网站-首页
关于
产品系列
CoCreator®
3D视觉传感器
标准化抓取系统
睿取系统
供包系统
软件套件
可选组件
解决方案
3D视觉引导料框抓取
3D视觉引导安装、组装、分拣
涂装缺陷视觉定位&磨抛工艺智能化调整
单件分离系统
机器人上下料解决方案
成功案例
工业场景
物流场景
新闻中心
下载中心
联系我们
加入我们
SCAPE新闻动态
09
2026.08
徐汇企业发布新一代视觉定位系统,AR互动丝滑不翻车!
(来源:上观新闻) 近日,徐汇区虹梅街道辖区企业上海凝聚元界信息科技有限公司,正式推出新一代全域空间感知视觉定位系统——混空VPS2.0,为AR沉浸式体验、元宇宙数字场景带来底层技术革新。 不少市民在上海中华艺术宫《山海经烛龙秘境》AR展上,已经提前感受到这项技术的硬核实力。游客只需微信扫码开启AR功能,可爱的虚拟形象小祖噜便能精准适配实景环境,在仙林草丛灵动跳跃、在龙鳞石壁俏皮互动,全
09
2026.08
让机器人“手”有“慧思”
本文转自:长沙晚报中科慧思在长沙首发三款灵巧手让机器人“手”有“慧思”8月7日,中科慧思在湘江新区发布灵巧手产品。 企业供图长沙晚报8月8日讯(湘江早报全媒体记者 黄荣佳)8月7日,中科慧思具身智能(湖南)有限公司(简称“中科慧思”)在湖南湘江新区首次亮相,正式发布L1、D1、M1三款灵巧手产品,并预发布F系列绳驱仿生灵巧手,同时推出数据手套、遥操作设备等数据采集配套工具。公司提出“多系本体×数据
09
2026.08
机器人视觉专用定位贴:工业场景下的精准坐标革命
从毫米级误差到亚像素级对齐:定位贴的底层逻辑重构很多人以为机器人视觉定位只需依赖高精度相机与算法,其实不然——工业场景中,机械臂末端工具的微小振动、传送带表面的反光差异、甚至环境温湿度变化,都会导致视觉系统输出的坐标产生系统性偏移。这种偏移在传统方案中往往通过事后标定补偿,但补偿参数的滞后性始终无法彻底解决动态场景下的定位失效问题。机器人视觉专用定位贴的底层逻辑,是将物理世界的绝对坐标系直接“粘贴
09
2026.08
全链条发展!白云区工业机器人产业集群入选省级特色产业集群
新快报讯 近日,白云区工业机器人产业集群正式入选省级中小企业特色产业集群。目前,集群共汇聚企业75家,覆盖机器人本体、核心零部件、系统集成、AI大模型及应用服务全链条,致力打造粤港澳大湾区机器人产业集聚核心枢纽。 产值年均增速近两成 11家“小巨人”领跑创新赛道 当下,在广州白云站、白云国际会议中心、广州各大体育场等多个重要场所,均能看到由白云区企业赛特智能研发生产的“智赛洁”无人驾驶清
09
2026.08
视觉校正机器人:工业精度革命的隐形推手
精度失控的代价:被忽视的工业视觉底层逻辑很多人以为视觉校正机器人仅是自动化产线的辅助工具,其实不然——在半导体晶圆贴片、航空发动机叶片检测等高精度场景中,0.001毫米的视觉偏差足以导致整条产线停摆。这种对精度近乎偏执的追求,源于工业视觉系统特有的误差传导机制:当相机标定参数漂移超过3个像素时,三维重建的点云数据会产生链式失真,最终使机械臂抓取轨迹偏离理论值17%以上。听起来可能反直觉,但在汽车焊
09
2026.08
缔造未来,梦想启航——香港中学生在京研习机器人与人工智能
新华社北京8月8日电(记者尚昊)“我们承诺:深耕科创、勇担青年使命,以人工智能与机器人技术打造有温度、绿色化的智能未来,为国家科技自强、人类命运共同体贡献香港青年力量!”8日,在中国宋庆龄青少年科技文化交流中心,多名香港中学生宣读《面向未来的人工智能与机器人领域青年倡议》,字字铿锵、信念坚定。 当天,“缔造未来”青少年创新发展项目之新时代筑梦计划机器人、人工智能主题深度创科实践训练营结营仪式
09
2026.08
解码机器人的视觉语言:从像素到决策的底层逻辑
像素矩阵背后的认知革命很多人以为机器人视觉仅是图像识别技术的延伸,其实不然。在工业自动化场景中,视觉系统的本质是构建从光信号到空间决策的映射函数。以汽车焊接产线为例,传统2D视觉依赖灰度梯度进行焊缝定位,而现代多模态视觉系统通过融合结构光编码与深度学习,将定位误差从±0.3mm压缩至±0.05mm——这背后是视觉语言从像素级特征提取到语义级空间理解的范式跃迁。底层逻辑:光场重构与决策耦合听起来可能
09
2026.08
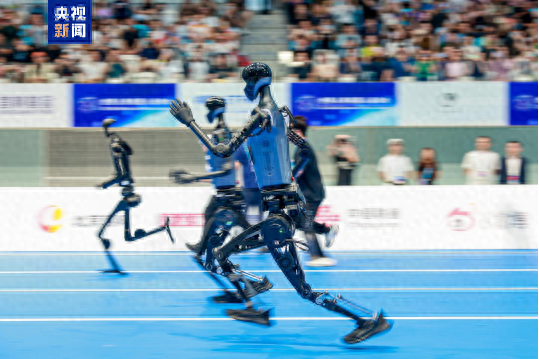
多项竞技比拼!第二届世界人形机器人运动会将于22日开赛
来源:央视新闻客户端 8月22日至26日,第二届世界人形机器人运动会将在国家速滑馆“冰丝带”精彩上演。百米自主竞速、人机对抗搏击、乒乓球精密对打、力量举重、多机足球联赛轮番登场,人形机器人依托自主感知算法实现极速控速、毫秒级手眼协同与集群协同作战;华尔兹、潮流街舞、传统武术以精准的机械律动,解锁智能运动全新美学表达;场景赛覆盖居家服务、工业制造、应急抢险等多元场景,灵巧手精细操作、综合五项全能赛全
09
2026.08
巡检机器人视觉功能的深度解析:从算法到场景的突破
视觉系统的底层逻辑:超越“识别”的工业级应用很多人以为巡检机器人的视觉功能仅限于目标识别与缺陷检测,其实不然。在工业场景中,视觉系统的核心价值在于动态环境适应性与多模态数据融合能力。以某核电站的辐射区巡检项目为例,传统视觉方案依赖固定光照条件与静态背景,而实际场景中,辐射导致的设备热膨胀、管道冷凝水反光、巡检路径上的临时障碍物,均会直接干扰视觉算法的稳定性。该案例的底层逻辑是:视觉系统必须具备环境
08
2026.08
水下钻探机器人,可移动的深海实验室
本报记者 姜晓丹 海底地层空间立体钻探与原位监测机器人。 广州海洋地质调查局供图 深海之下,一片黑暗与高压的世界。在南海1264米深的海底,一个形似蚯蚓的机器人,缓缓钻进地层——它是中国地质调查局广州海洋地质调查局自主研发的首台“海底地层空间立体钻探与原位监测机器人”。它在南海1264米水深海域成功完成试验作业,各项性能全面达标,标志着我国在深海勘探与地层原位监测领域实现关键突破。 深海充满了
72
73
74
75
76
77
78
关于
公司简介
发展历程
荣誉资质
产品系列
CoCreator®
3D视觉传感器
标准化抓取系统
软件套件
可选组件
解决方案
3D视觉引导料框抓取
3D视觉引导安装、组装、分拣
涂装缺陷视觉定位&磨抛工艺智能化调整
单件分离系统
机器人上下料解决方案
成功案例
工业场景
物流场景
新闻中心
下载中心
联系我们
Copyright © 2025 深圳
机器人技术有限公司【
平台官方网站
】 版权所有
苏ICP备18032181号
网站地图
RSS
登录
登录